 中国金融观察网
印度国家理工学院发明基于四叉树的联邦深度Q学习优化路径规划和避障
盖世汽车讯 自动驾驶汽车、送货无人机和城市机器人都面临着同样的残酷数学现实:道路上行驶的车辆越多,现有的碰撞检测工具的性能就越差。在密集的多智能体环境中,传统的碰撞检测依赖于穷举式的成对检查,这意味着每个智能体都必须在每个时间步与其他所有智能体进行比较,这种计算量呈O增长,并迅速超出实时安全预算。
据外媒报道,印度国家理工学院赖布尔分校的研究人员现在推出了一种框架,该框架突破了这种二次方级的计算瓶颈,同时还能保护车辆数据的隐私,他们的研究成果在自动驾驶系统领域引起了广泛关注。
这项名为MAQDRL的新框架,已在期刊《认知计算》(Cognitive Computation)上以开放获取论文的形式发表。该团队由Aditya Kumar Raj、Anurag Sharma和K. Jairam Naik领导,旨在解决长期困扰复杂城市环境中自动驾驶车辆路径规划的两大瓶颈:一是将原始传感器数据流传输到集中式服务器的延迟和隐私问题;二是随着车队规模的扩大,碰撞检测的计算量呈爆炸式增长。他们的解决方案融合了三种此前鲜少结合的理念:轻量级局部强化学习、模型参数的联邦平均以及借鉴自计算几何的数据结构。
郑重声明:此文内容为本网站转载企业宣传资讯,目的在于传播更多信息,与本站立场无关。仅供读者参考,并请自行核实相关内容。
-
-
广汽传祺E9超充版上市售32.28万起中大型
今日,广汽传祺E9PHEV超级快充版车型正式上市,共推出尊享、冠军、宗师三个版本,指导价区间为32.28万-39.28万元。新车搭载一套2....
2024-11-13 01:10
-
-
你与“诗和远方”之间,只差一个TA
第一次看到Poppy的时候,相信很多人会说这个姑娘真的很精致优雅。没错,小红书里的Poppy笑起来很甜,举手投足都很自信很淡定。但很难想象P...
2023-10-13 15:34
-
-
进军超深层,钻出“地下珠峰”
塔里木油田钻井现场塔里木油田公司供图位于沙漠腹地的塔中第三联合站塔里木油田公司供图在塔里木这个我国陆上最大的含油气盆地,分布着全国80%以上...
2022-08-18 11:43
-
-
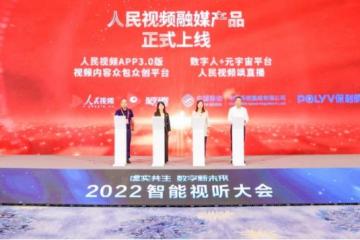
四款人民视频融媒新品在2022智能视听大会上
8月16日至18日,以“虚实共生数字新未来”为主题的2022(GIAC)智能视听大会在山东省青岛市举办。在开幕式上,人民视频联合行业头部生态...
2022-08-18 11:42